单柴油机动力船舶建模与仿真
基于 Simulink 模型的后向仿真(Inverse Simulation)
Step 1船舶阻力模型
核心方程
v→
Tp
FR = (80v²+100v+150)×10³
Tp − FR = m·dv/dt
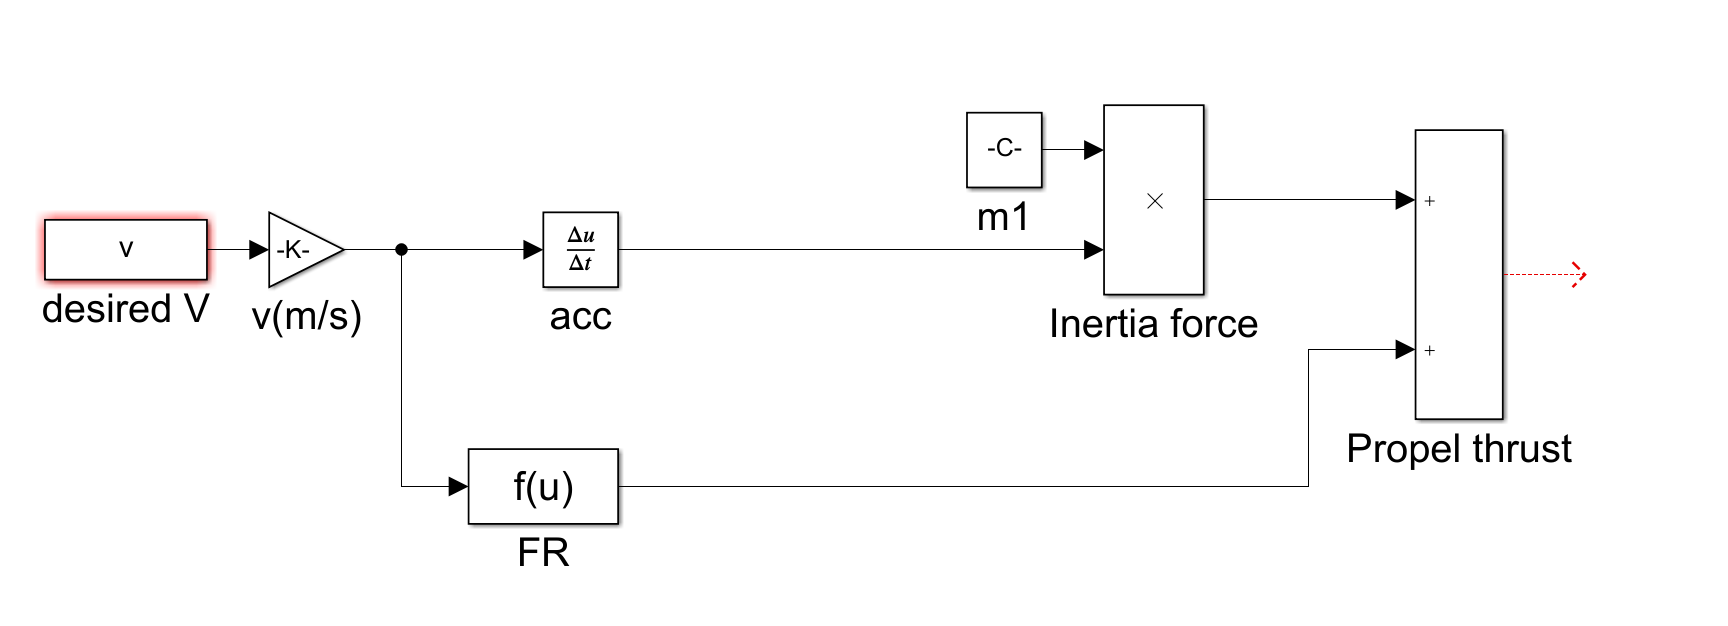
后向仿真以 v.mat 中的航速序列 v(t) 为输入起点(目标航速 vtarget 仅缩放幅值、不改变变化趋势),按阻力多项式计算航行阻力 FR,再由平动牛顿第二定律 Tp − FR = m·dv/dt 反推所需的螺旋桨推力 Tp。
Simulink 模型
bw_s1_ship.slx
模型参数
仿真结果
终态航速 v m/s
—
终态推力 Tp kN
—
v(t) 航速 (m/s)
Tp(t) 推力 (kN)
dv/dt 加速度 (m/s²)
核心方程
Tp→
np, Qp
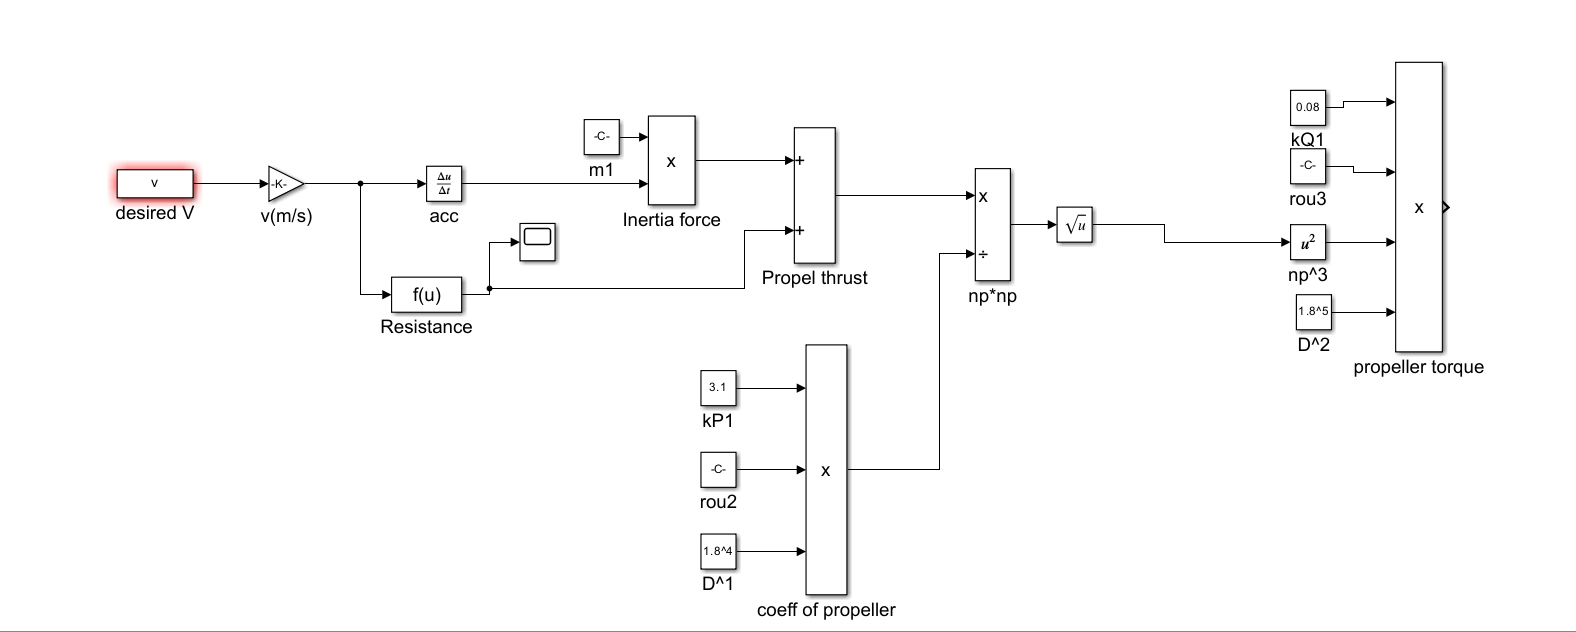
np = √(Tp/(KP·ρ·D⁴))
Qp = KQ·ρ·np²·D⁵
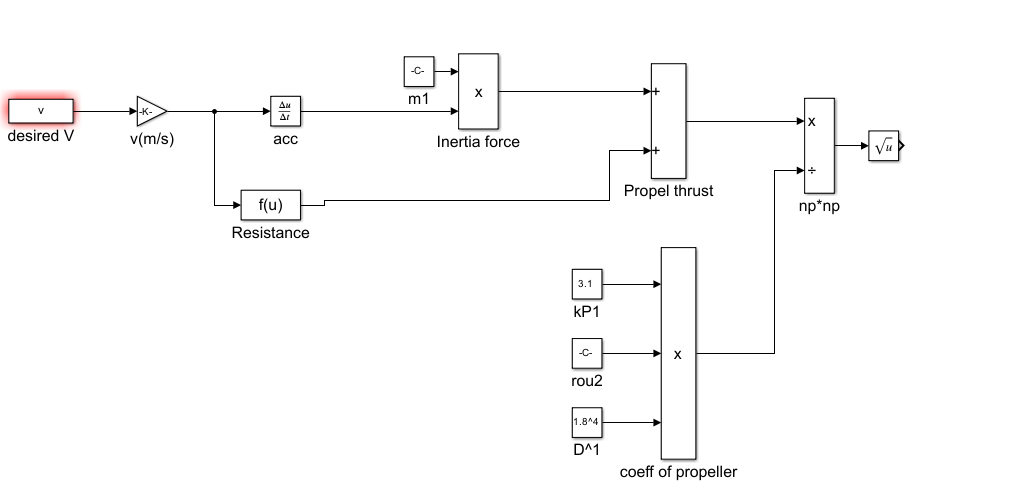
以 Step 1 输出的螺旋桨推力 Tp(t) 为输入,按敞水推进公式反解出所需螺旋桨转速 np(t) 与负载扭矩 Qp(t)。
Simulink 模型
bw_s2_propeller.slx / bw_s3_propeller2.slx
模型参数
仿真结果
螺旋桨转速 np rpm
—
螺旋桨扭矩 Qp N·m
—
np(t) 转速 (rpm)
Qp(t) 扭矩 (N·m)
核心方程
Qp, np→
T1
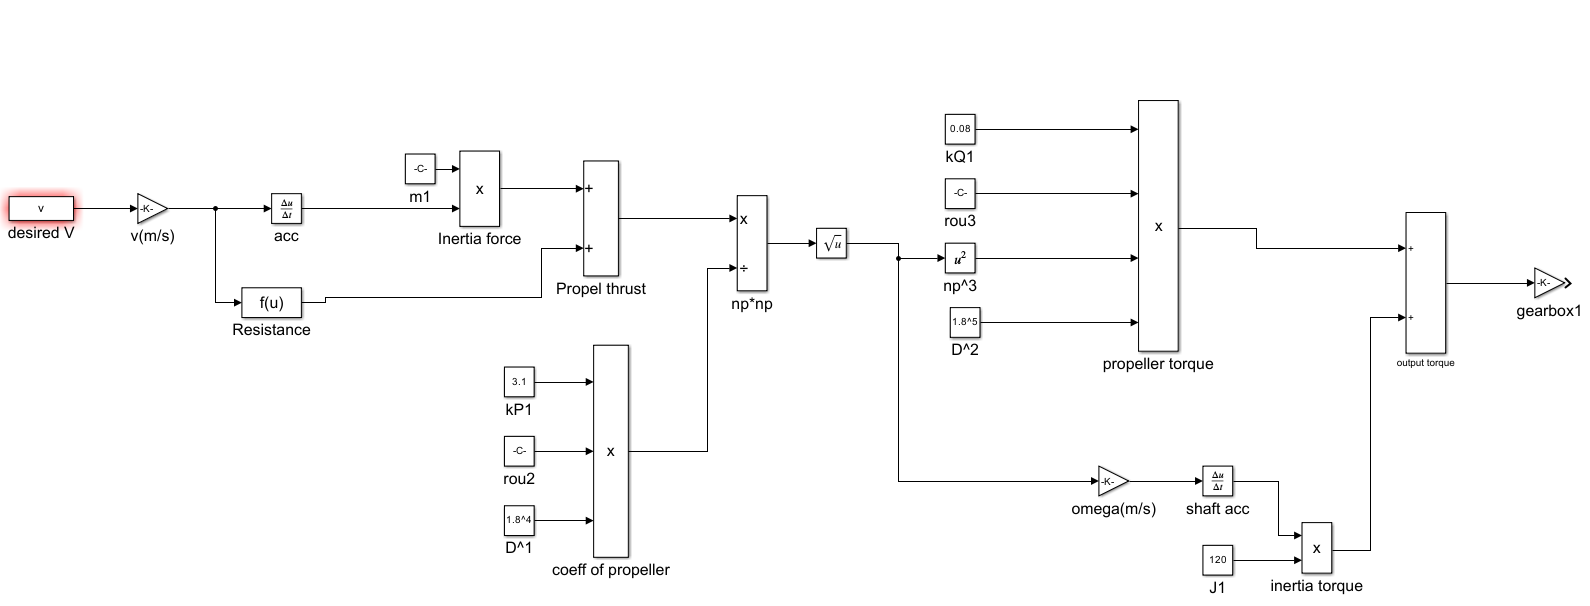
T1 − Qp = J·dω/dt
dω/dt = 2π·dnp/dt
基于牛顿第二定律对轴系进行动力学分析:轴系驱动力矩 T1 来自柴油机,经减速器传递;阻力矩 Qp 来自螺旋桨。当转速变化时,需克服转动惯量 J 的惯性。
轴转速与螺旋桨转速相同。
Simulink 模型
bw_s4_shaft.slx
模型参数
仿真结果
轴系力矩 T1 N·m
—
螺旋桨扭矩 Qp N·m
—
T1(t) 轴系力矩 (N·m)
核心方程
T1→
Ten→
α
Ten = T1 / ig
α = MAP⁻¹(Ten)
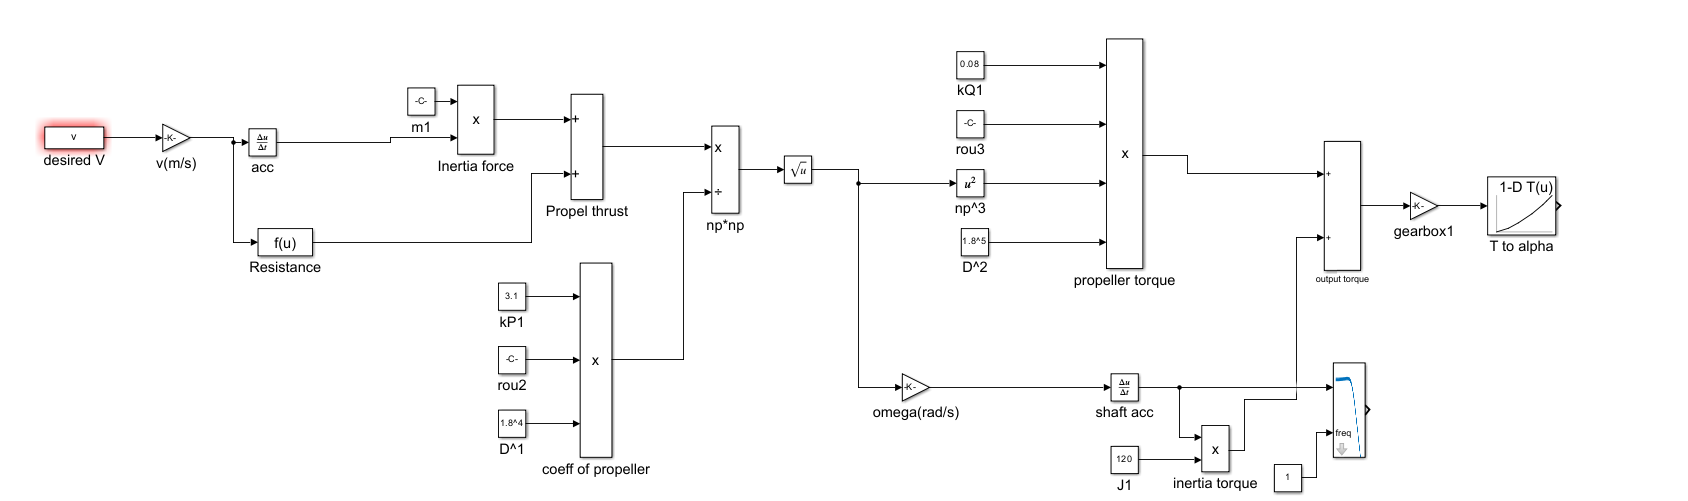
轴系力矩 T₁ 经减速器速比 ig 反推柴油机端力矩 Ten,再由柴油机负荷特性 MAP 表反查得到柴油机负荷 α。
Simulink 模型
bw_s5_engine.slx
模型参数
柴油机 MAP 特性
仿真结果
柴油机力矩 Ten N·m
—
柴油机负荷 α 0~1
—
负荷百分比 %
—
Ten(t) 柴油机端力矩 (N·m)
α(t) 柴油机负荷
封装概念
船舶→
螺旋桨→
传动轴→
柴油机
v(t) ⟶ α(t)
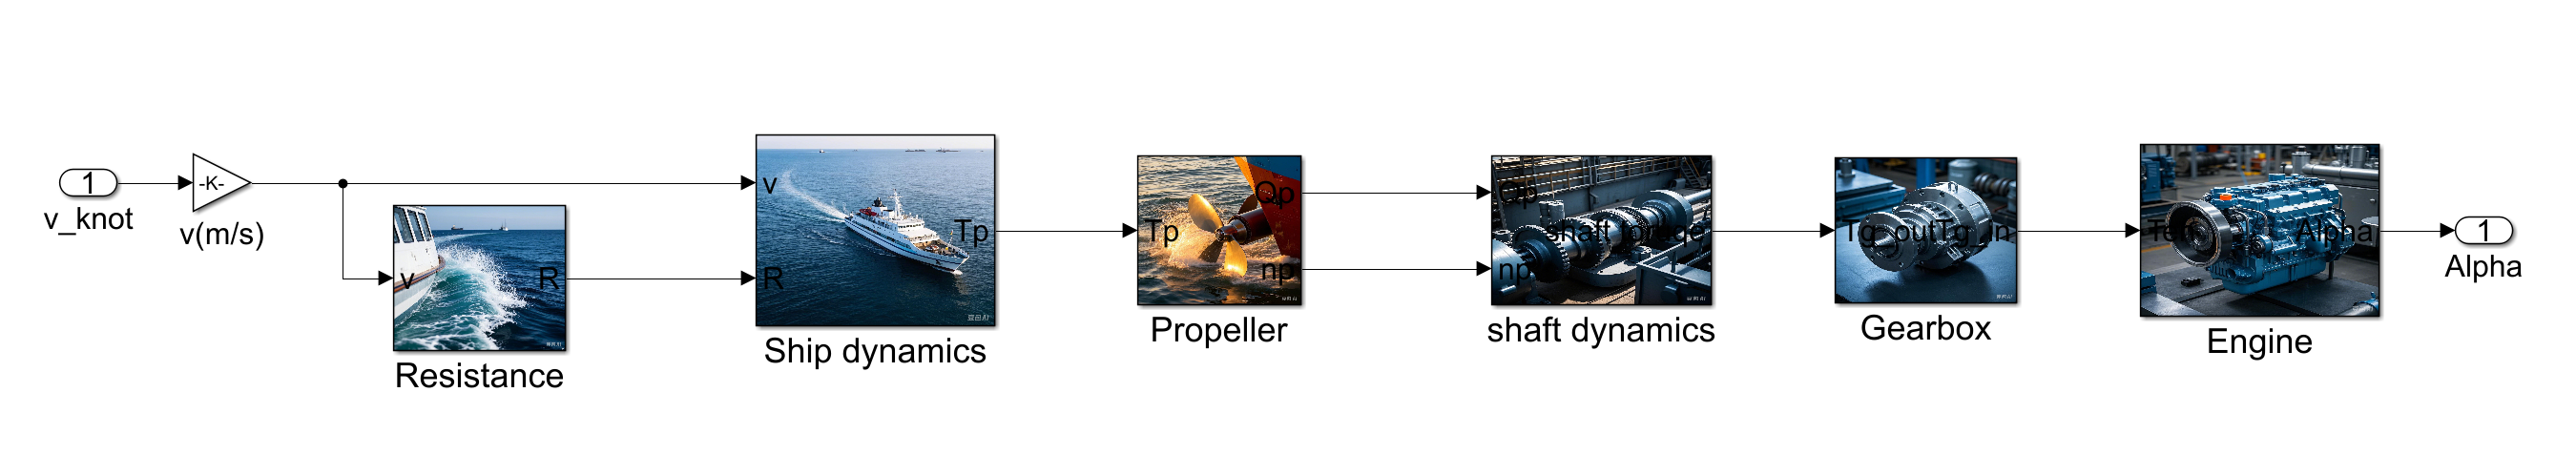
将 Step 1~5 的后向仿真链(船舶阻力 → 螺旋桨 → 传动轴 → 柴油机)封装为带 Mask 的单一子系统:外部只需输入目标航速 v(t),内部自动反推柴油机负荷 α(t)。
Simulink 模型
bw_s6_mask.slx
应用示例
输入目标航速 v(t),经后向仿真全链路(船舶 → 螺旋桨 → 传动轴 → 柴油机)反推柴油机负荷 α(t)。
输出
输入航速 v m/s
—
输出负荷 α 0~1
—
负荷百分比 %
—
v(t) 输入航速 (m/s)
α(t) 柴油机负荷
船舶航行后向仿真 · 5 个交互环节(覆盖课件 6 步)· 纯浏览器运行