单柴油机动力船舶建模与仿真
基于 Simulink 模型的前向仿真
Step 1旋转运动牛顿第二定律
核心方程
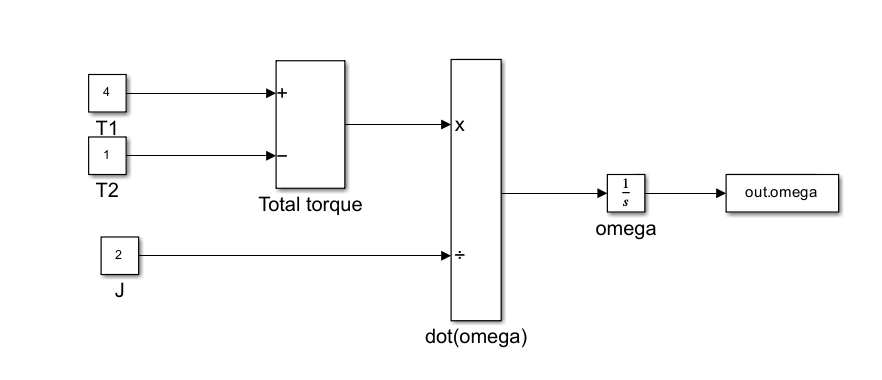
J × dω/dt = T1 − T2
牛顿第二定律:惯量 × 角加速度 = 净扭矩
Simulink 模型
fw_s1_ntlaw.slx
模型参数
仿真结果
终态螺旋桨角速度 ω10 rad/s
—
ω(t) 角速度 (rad/s)
核心方程
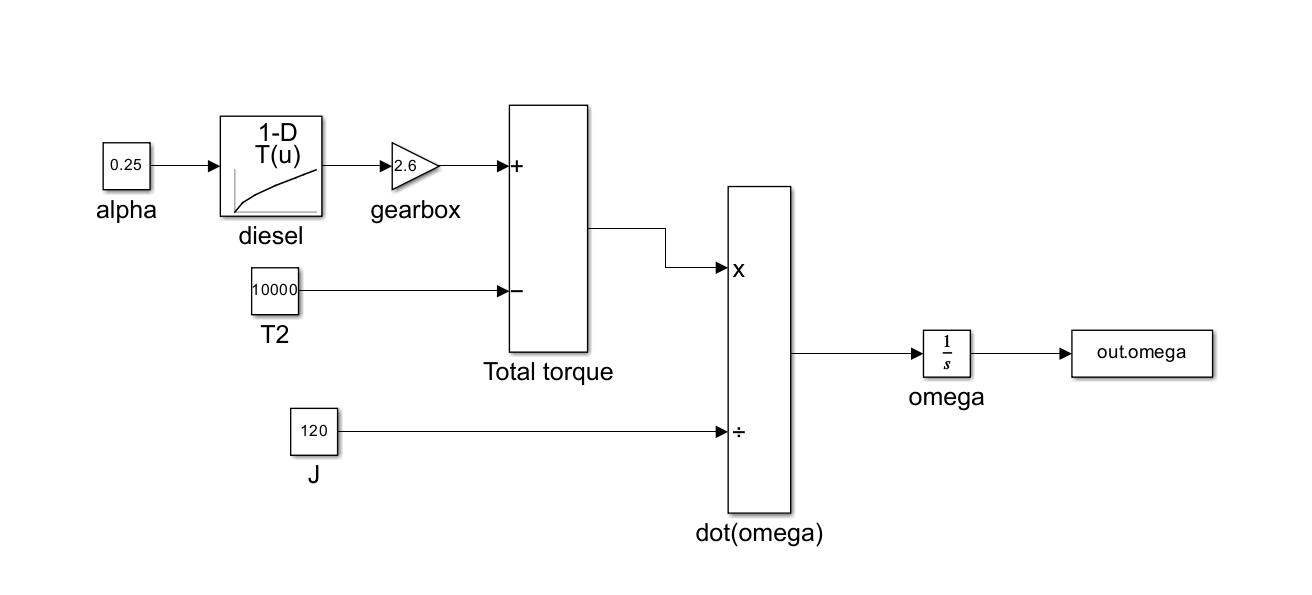
Ten = MAP(α)
T1 = Ten × ig
J × dω/dt = T1 − T2
柴油机负荷 α 经柴油机扭矩 MAP 查表得 Ten,乘减速器速比 ig 后减负载 T2 得净扭矩
Simulink 模型
fw_s2_engine.slx
模型参数
仿真结果
终态螺旋桨角速度 ω10 rad/s
—
ω(t) 角速度 (rad/s)
核心方程
Ten = MAP(α)
T1 = Ten × ig
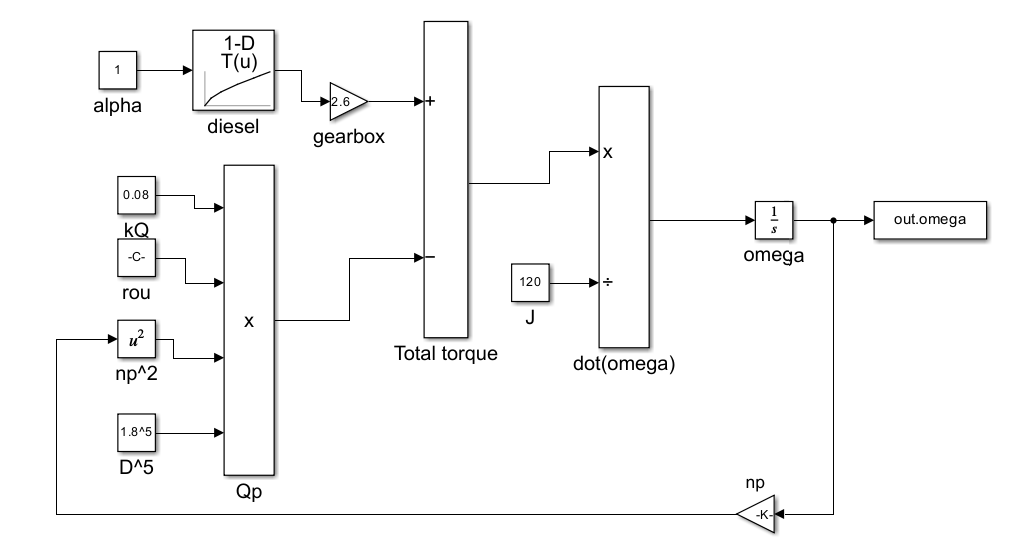
Qp = KQρnp²D⁵
J × dω/dt = T1 − Qp
螺旋桨负载扭矩 Qp 随转速 np² 增长(np=ω/2π),形成反馈使系统趋于平衡 T1=Qp
Simulink 模型
fw_s3_propeller.slx
模型参数
仿真结果
终态螺旋桨角速度 ω2 rad/s
—
ω(t) 角速度 (rad/s)
核心方程
Ten = MAP(α)
T1 = Ten × ig
Qp = KQρnp²D⁵
Tp = KPρnp²D⁴
R = (80v²+100v+150)×10³
J × dω/dt = T1 − Qp
m × dv/dt = Tp − R
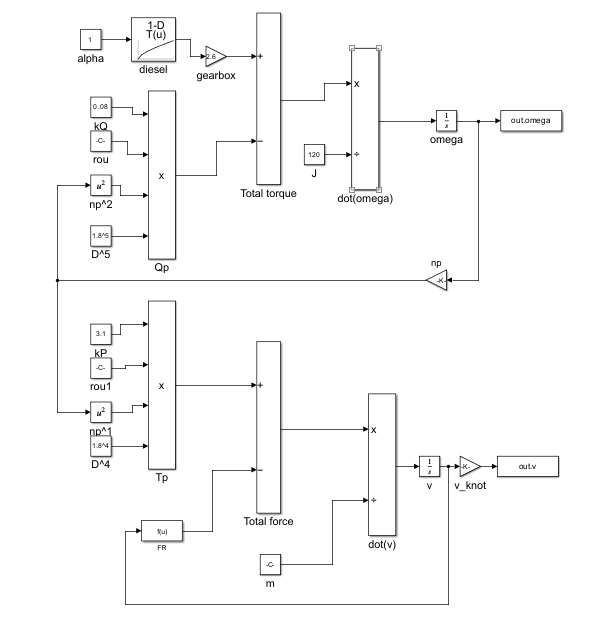
完整前向仿真闭环:柴油机扭矩经齿轮箱驱动螺旋桨产生推力 Tp,船舶阻力 R 随航速 v 增长,两者之差决定航速变化,系统趋于 Tp=R 平衡
Simulink 模型
fw_s4_ship.slx
模型参数
仿真结果
终态螺旋桨角速度 ω rad/s
—
终态航速 vknot kn
—
ω(t) 螺旋桨角速度 (rad/s)
v(t) 船舶航速 (m/s)
船舶航行向前仿真 · 共 4 步(全部实现)· 纯浏览器运行